InductaLink desarrolla la interfaz magnética universal de potencia, datos y fijación para sistemas autónomos y modulares que operan en entornos extremos: defensa, naval y subsea, espacio e industria avanzada.
Cuando dos módulos se aproximan o entran en contacto, el sistema transfiere energía, intercambia datos y mantiene una fijación mecánica, todo ello sin contactos eléctricos convencionales. La transferencia se regula dinámicamente mediante control asíncrono de flujo magnético, ajustando frecuencia y anchura de pulsos según el estado del receptor.
Inducción completa por flujo magnético, sin contactos eléctricos. Tasa de energía modulada según la demanda del receptor y flujo bidireccional.
Enlace bidireccional sobre el propio acoplamiento magnético, simultáneo con la potencia: identificación, configuración, telemetría y control. Hoja de ruta hacia buses industriales y mayor ancho de banda.
Los datos viajan por el propio acoplamiento físico, de muy corto alcance y altamente localizado: no hay enlace de radio que interceptar o inhibir y, por diseño, la emisión al entorno es mínima. Clave en defensa y en payloads con información sensible.
Anclaje magnetostático sin tornillos ni partes móviles externas. Solo consume energía al acoplar o liberar: una vez anclado se mantiene sin alimentación, incluso ante pérdida de energía.
El receptor se identifica y el emisor adapta la transferencia a su estado. Dispositivos heterogéneos sobre una misma base, intercambiables en caliente.
Sin contactos expuestos: nada que oxidar, ensuciar o desgastar. Diseñado para medio marino, entornos planetarios y equipos esterilizables.
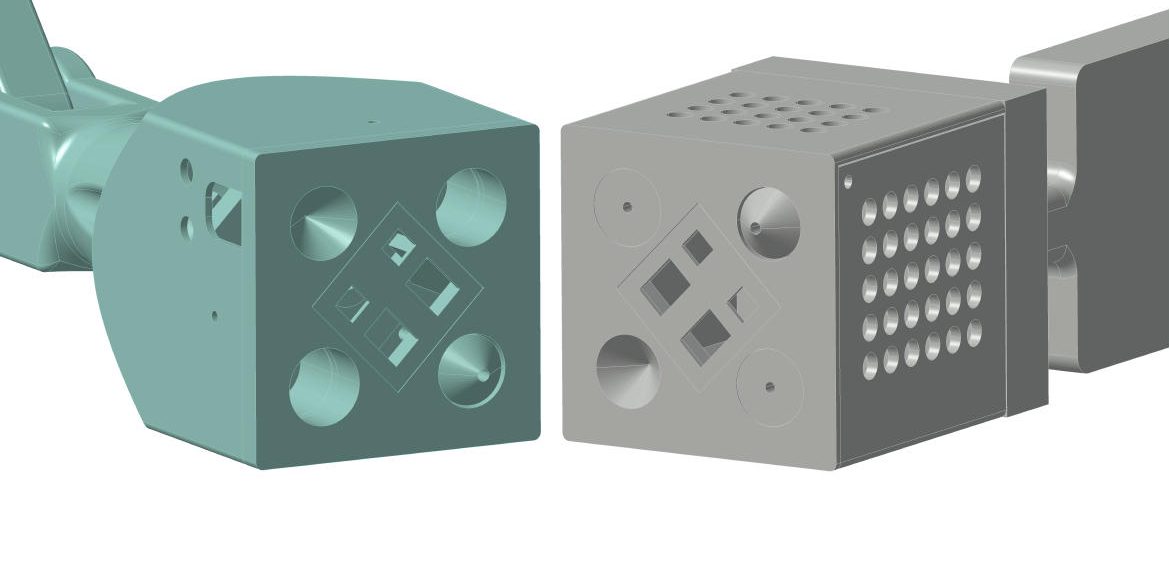
Cada módulo lleva un núcleo ferromagnético, un devanado y un procesador. Cuando ambos entran en contacto, el flujo magnético circula por los dos núcleos y transporta energía y datos sin ningún contacto eléctrico. El emisor no trabaja a una frecuencia fija: adapta sus pulsos en tiempo real a lo que le comunica el receptor.
Contacto directo con guías de alineación. El anclaje magnetostático sujeta ambos módulos.
El receptor se identifica e informa de su estado (carga, tensión, temperatura).
Pulsos de energía ajustados a la demanda real. Si el receptor está agotado, primero se le despierta.
Datos bidireccionales sobre el mismo acoplamiento: configuración, telemetría, control.
Hot-swap y plug-and-play: sin tornillos ni partes móviles externas.
La misma arquitectura escala de vatios a kilovatios; cada configuración fija tensión, potencia y payloads según el segmento.
Instrumentos y sensores científicos miniaturizados; varios secundarios sobre un mismo primario.
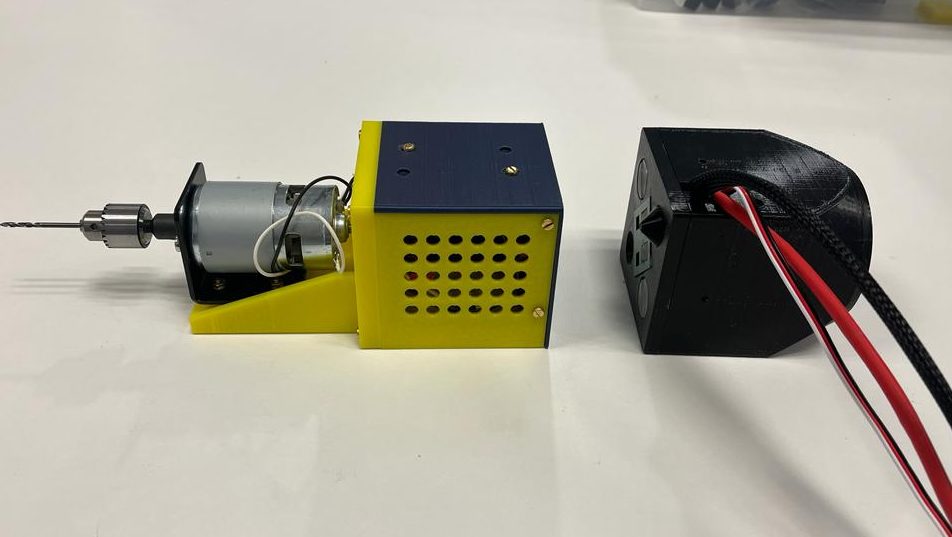
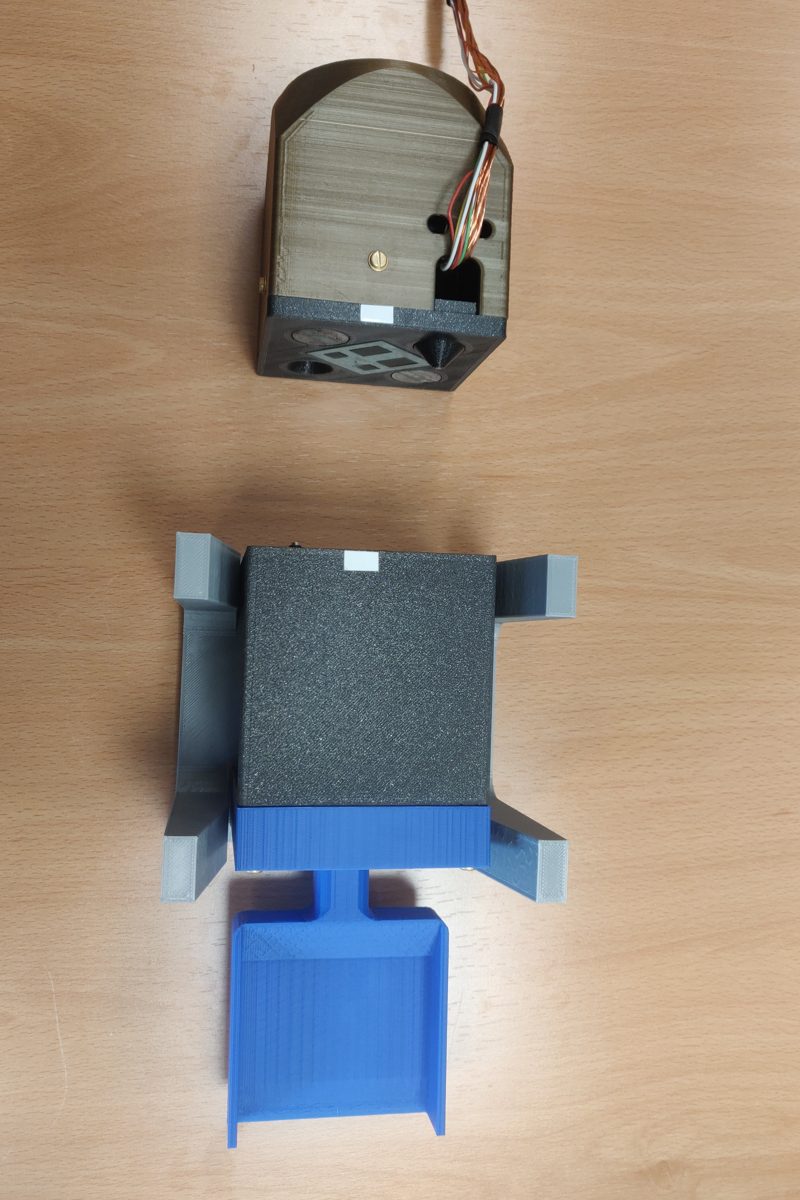
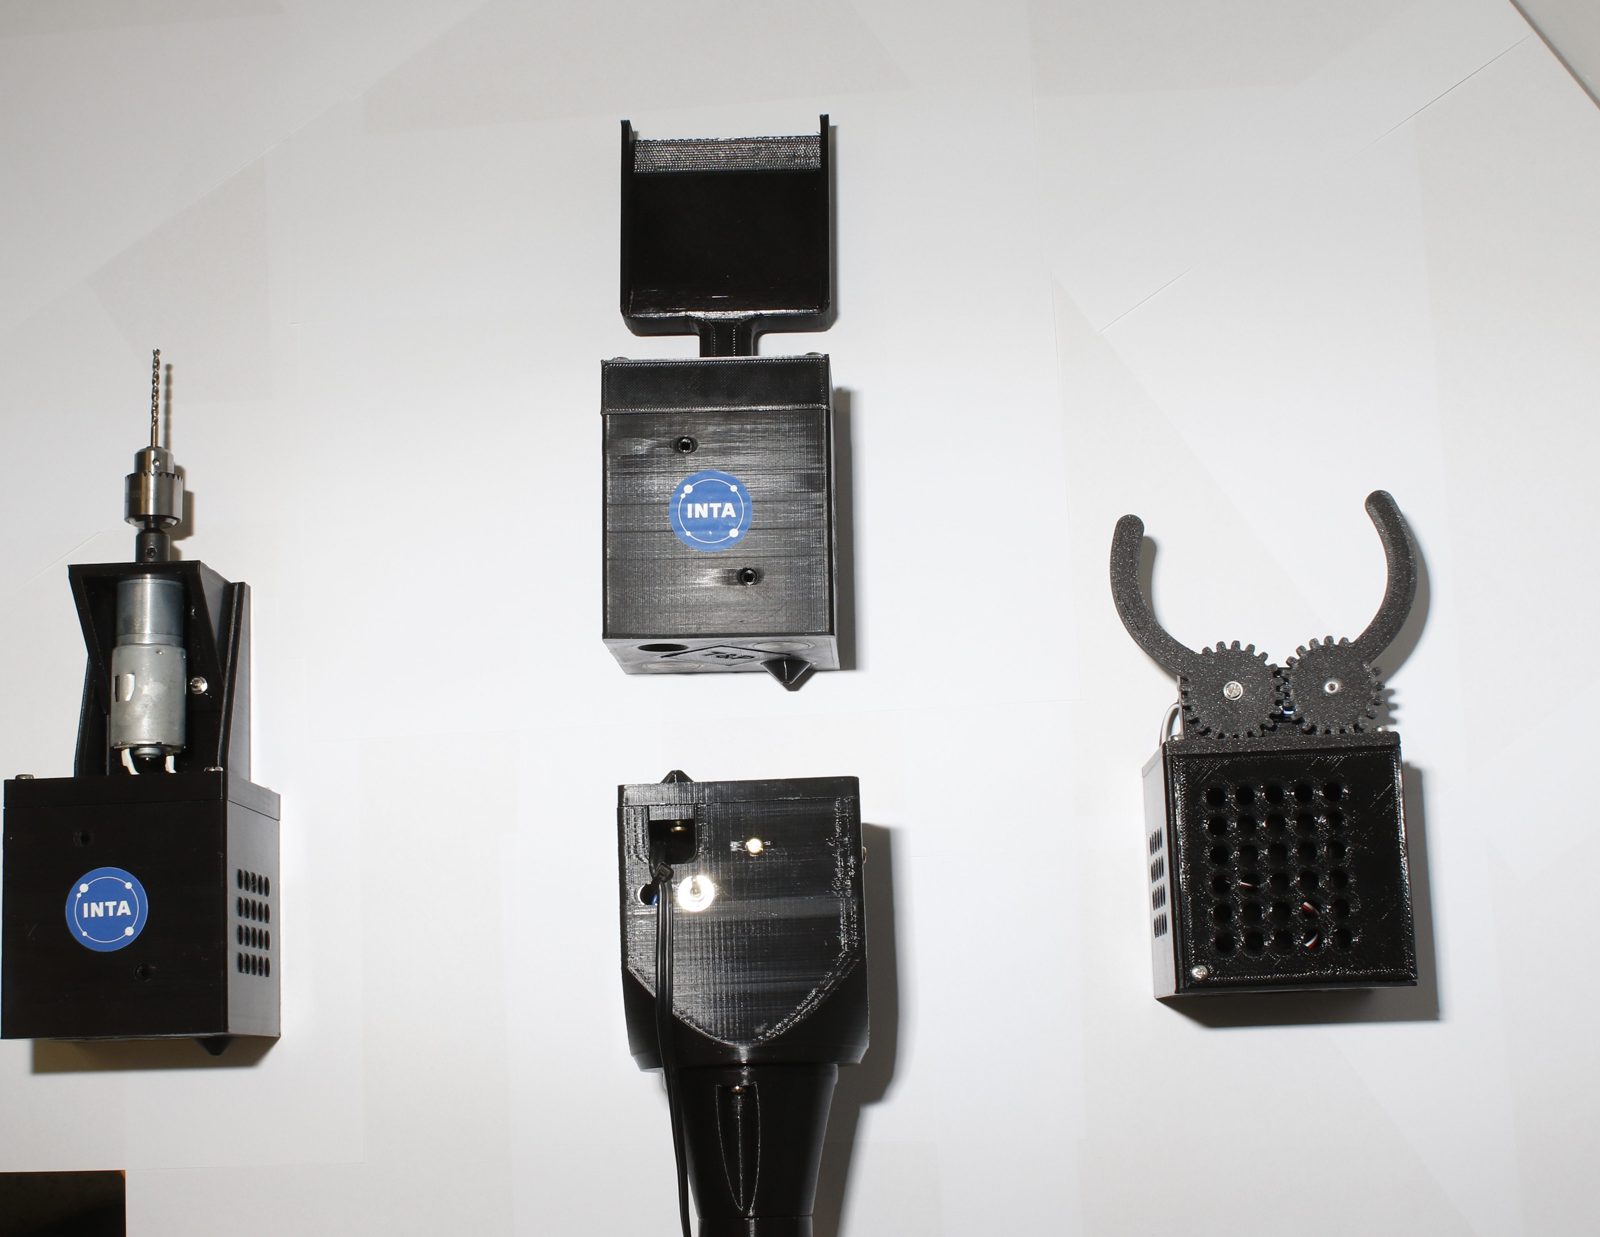
Herramientas y payloads intercambiables: pinza, taladro, pala, instrumento. Formato compacto: módulos de unos 8 × 8 cm y menos de 1 kg el par.
Alimentación principal de robots y vehículos autónomos; datos de tensión y corriente del receptor.
Estado: prototipos funcionales validados en laboratorio, sin degradación apreciable tras los ciclos de acoplamiento realizados. En curso: escalado a 2,5 kW y validación en entorno relevante (inmersión real, vacío térmico, vibración, compatibilidad electromagnética, vida útil y tolerancia a desalineación).
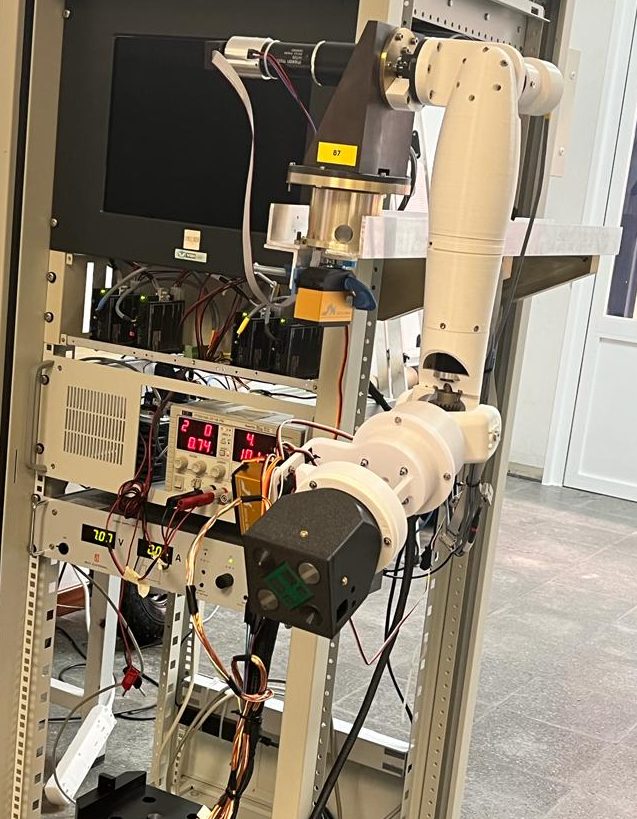
Imágenes de los demostradores con los que se ha validado la interfaz: herramientas intercambiables sobre módulos secundarios, el módulo primario que las alimenta y el banco con brazo robótico para el intercambio autónomo.


En drones, robots terrestres, vehículos submarinos, satélites modulares o entornos industriales agresivos, los conectores se degradan por polvo, agua, barro, vibración, corrosión, presión, temperaturas extremas o ciclos repetidos de conexión. Y en sistemas autónomos el acoplamiento debe producirse sin intervención humana.
No somos un cargador inalámbrico genérico. El valor está en la combinación de potencia, datos, fijación y robustez allí donde los conectores fallan. Posicionamiento dual-use y B2B/OEM.
Docking robusto sin contactos expuestos para operar con barro, polvo, lluvia y vibración, sin manipulación humana.
Origen y legitimidad institucional en INTA. Mercado de validación tecnológica y alto valor.
Docking de vehículos submarinos autónomos: recarga y datos sin recuperar el vehículo y sin contactos expuestos en medio marino. Línea en desarrollo con integradores navales.
Robots, AMRs, laboratorios automatizados y automatización industrial: cambio de herramienta y estaciones de carga en entornos con polvo, humedad o productos químicos.
Interfaz esterilizable y sin conectores expuestos: mantiene la barrera estéril en equipos y dispositivos acoplables.
Puertos, minas, almacenes y logística. Foco selectivo en vehículos especiales, no en automoción general ni en carga de EV generalista.
Del kit de evaluación al módulo OEM integrado en plataforma. Modelo: kits de evaluación, ingeniería NRE, módulos OEM y licencias por campo de uso.
Módulo de 150-200 W con datos serie bidireccionales, fijación magnética y versiones IP67/68 para herramientas, payloads y estaciones de carga.
Hasta 2,5 kW con datos y fijación reforzada; versiones subsea (presión) y rugerizada (MIL-STD-810) para docking de sistemas no tripulados.
≤ 10 W, miniaturizado, componentes tolerantes a radiación y calificación ECSS (vibración, vacío térmico, EMC, radiación).
Par + electrónica + software + soporte para probar potencia, datos y fijación en la propia plataforma; estudios de viabilidad y proyectos de integración a medida.
La comparación relevante no es contra cargadores inalámbricos, sino contra interfaces de potencia, datos y acoplamiento para entornos críticos.
| Criterio | InductaLink (Touch & Play) | Conectores físicos / pogo pins | Cargadores inalámbricos de robots | Interfaces espaciales (SIROM, HOTDOCK) |
|---|---|---|---|---|
| Energía | Sí, flujo magnético adaptativo | Sí, por contacto | Sí | Sí, normalmente por contacto |
| Datos | Sí, bidireccional | Sí, por contacto | Limitado | Sí, protocolos maduros |
| Fijación mecánica | Sí, magneto-mecánica | Externa | No | Sí, muy desarrollada |
| Sin contactos expuestos | Ventaja clave | No | Sí | No siempre |
| Seguridad de la transmisión de datos | Alta: enlace localizado por contacto | Alta, pero con contactos expuestos | Baja/media: enlace RF interceptable | Alta, por contacto |
| Entornos con polvo, agua, contaminación | Diseñado para ello | Se degradan | Parcial | Depende de la arquitectura |
La invención protege una interfaz de transformador partido: dos módulos con núcleo ferromagnético que, al tocarse, cierran el circuito magnético y transfieren energía y datos sin contactos eléctricos. La novedad reivindicada es el control asíncrono: el emisor ajusta la anchura y cadencia de los pulsos en tiempo real según el estado que le comunica el receptor. Cubre también la bidireccionalidad y la fijación magnética liberable.
La spin-off se estructura sobre una licencia por campos de uso (defensa, aeroespacial, robótica autónoma y subsea), con acceso al know-how, prototipos y soporte del equipo inventor.
Si trabajas en sistemas no tripulados, robótica, plataformas espaciales, subsea o entornos industriales agresivos, hablemos de un piloto o de un kit de integración.
También abiertos a conversaciones con inversores deep-tech, dual-use y de hardware industrial.